Robot koszący bez przewodu przewodnik do nowoczesnego ogrodu
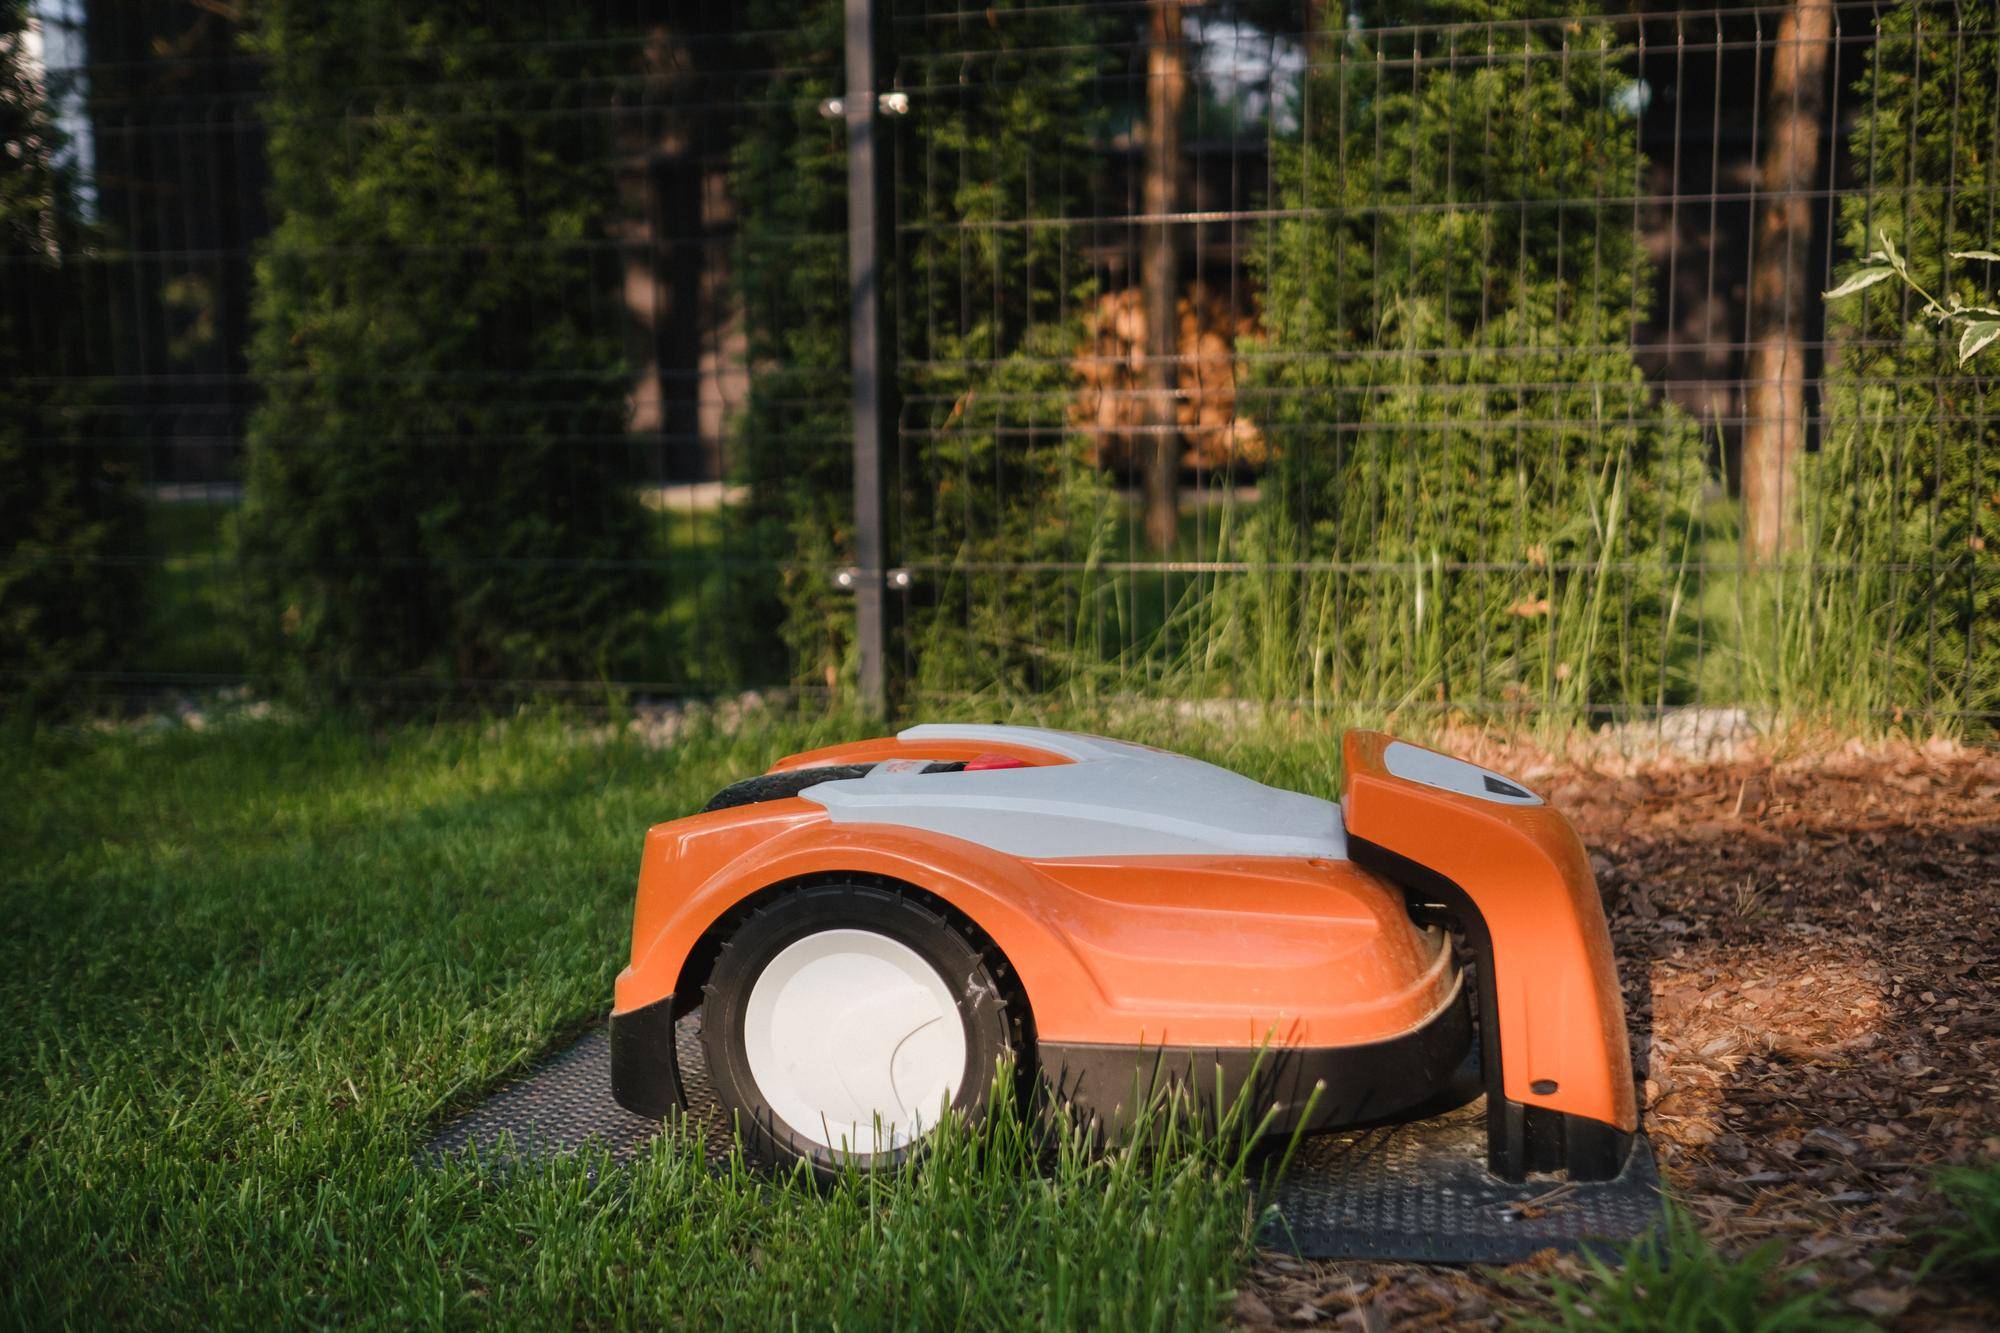
Robot koszący bez przewodu to kosiarka autonomiczna, która wyznacza teren pracy cyfrowo, bez zakopywania kabla w ogrodzie. Obszar koszenia określają wirtualna granica, system GNSS z korekcją nawigacja RTK oraz kamery i algorytmy rozpoznawania obrazu. Dzięki temu instalacja jest prostsza, plan koszenia dokładniejszy, a trawnik pielęgnowany regularnie i w równych pasach.
Czym jest robot koszący bez przewodu ograniczającego?
To urządzenie autonomiczne, które zamiast fizycznego kabla korzysta z wirtualnych granic rysowanych na cyfrowej mapie ogrodu. Pozycjonowanie zapewniają GNSS i RTK, a w trudniejszych miejscach robot wspiera się kamerami, czujnikami i algorytmami AI.
W przeciwieństwie do tradycyjnych modeli z przewodem, te urządzenia pracują zwykle w zaplanowanych, równoległych pasach, co ogranicza pomijanie fragmentów i poprawia efektywność koszenia.
Wyznaczenie obszaru działania odbywa się bez kopania. Użytkownik tworzy wirtualną granicę w aplikacji lub podczas przejazdu po perymetrze trawnika. Można też dodać strefy, korytarze oraz obszary wyłączone.
Jak działa wirtualna granica i cyfrowe mapowanie?
Mapa ogrodu powstaje w aplikacji mobilnej albo w trakcie przejazdu maszyny po obwodzie trawnika. System zapisuje granice, strefy koszenia i obszary zakazane, a następnie prowadzi robota po trasach, które maksymalizują pokrycie terenu.
Aplikacja służy do ustawiania harmonogramów, zarządzania wieloma strefami, kontroli statusu i lokalizacji, a także do aktualizacji oprogramowania. W ten sposób cały ogród można objąć precyzyjnym geofencingiem bez ingerencji w podłoże.
Jak RTK i GNSS zapewniają centymetrową precyzję?
Standardowy GPS umożliwia pozycjonowanie z błędem rzędu 2–5 m, co nie wystarczy do precyzyjnego trzymania się cyfrowej granicy na trawniku. RTK w czasie rzeczywistym koryguje sygnał satelitarny i obniża błąd do około 1–3 cm, co pozwala planować dokładne przejazdy wzdłuż granic i w wąskich przejściach.
RTK wymaga źródła korekt. W zależności od systemu mogą one pochodzić z własnej stacji bazowej lub z internetowej usługi korekcyjnej. Dla stabilności pozycjonowania konieczne jest zapewnienie dobrego sygnału i poprawnej instalacji komponentów RTK.
W ogrodach z wysokimi budynkami lub zwartymi drzewami widoczność satelitów bywa ograniczona. Dlatego producenci łączą RTK z kamerami, czujnikami i algorytmami rozpoznawania otoczenia, aby utrzymać precyzję i niezawodność na terenach o słabszym sygnale.
Jak wygląda typowy cykl pracy?
Przebieg pracy obejmuje kilka kluczowych etapów: instalację stacji dokującej oraz ewentualnej stacji RTK, zmapowanie trawnika w aplikacji lub poprzez przejazd, wyznaczenie stref i obszarów wyłączonych, a następnie automatyczne koszenie i powrót do ładowania. Po naładowaniu robot może wznawiać zadania według harmonogramu.
Algorytmy planują trasę w równoległych pasach, kontrolując pokrycie trawnika i minimalizując powtórzenia przejazdów. Kamery i czujniki wykrywają przeszkody na trasie, a system pozycjonowania dba o trzymanie się wirtualnych granic.
Jakie technologie omijania przeszkód i orientacji są kluczowe?
Współczesne konstrukcje łączą kilka rozwiązań jednocześnie. Najważniejsze to kamery z rozpoznawaniem obrazu, które wspomagają orientację i wykrywanie obiektów oraz systemy LiDAR i SLAM, stosowane w wybranych modelach do mapowania przestrzeni.
Algorytmy AI mogą identyfikować ludzi, zwierzęta czy stałe elementy ogrodu, choć skuteczność rozpoznawania zależy od warunków oświetleniowych, czystości obiektywów i zbieżności sceny z danymi treningowymi. Dostępne są także systemy wielokamerowe, które ułatwiają mapowanie i omijanie przeszkód.
Z czego składa się system i co wpływa na skuteczność?
Kluczowe elementy obejmują moduł GNSS/GPS, antenę lub stację RTK, zestaw kamer, czujniki zderzeniowe i przechyłu, silniki napędowe, akumulator, tarczę tnącą, stację dokującą oraz aplikację mobilną. Oprogramowanie odpowiada za mapowanie, planowanie trasy i geofencing.
- Im bardziej złożony ogród, tym większe znaczenie mają kamery, AI i obsługa wielu stref w aplikacji.
- Duża liczba drzew i zabudowa ograniczają widoczność satelitów, dlatego sam GPS z RTK może nie wystarczyć bez wsparcia wizyjnego.
- Dokładność granicy zależy od jakości korekcji RTK i warunków terenowych, w tym umiejscowienia stacji bazowej.
- Strome zbocza wymagają dobrej trakcji i mocy napędu. Parametry nachyleń są deklarowane w specyfikacjach i mogą sięgać wysokich wartości, zależnie od modelu.
- Dokładna mapa nie zastępuje przygotowania ogrodu. Niskie krawężniki, luźne przedmioty i zagłębienia nadal mogą sprawiać problemy.
- Systemy kamerowe bez RTK są wrażliwe na oświetlenie i czystość optyki. Ich skuteczność zależy też od danych użytych do treningu algorytmów.
Instalacja i wymagania w ogrodzie bez przewodu?
Proces wdrożenia jest prostszy niż w przypadku modeli z przewodem, ponieważ nie wymaga układania kabla. Należy jednak zadbać o dobre warunki odbioru GNSS, prawidłowe rozmieszczenie stacji dokującej i ewentualnej stacji referencyjnej RTK oraz starannie zmapować ogród.
Po zdefiniowaniu wirtualna granica i stref koszenia w aplikacji można ustanowić korytarze między częściami ogrodu oraz obszary zakazane. W otoczeniu z gęstą zielenią lub zabudową warto skonfigurować tryby wsparcia kamer, aby zredukować wpływ słabszego sygnału satelitarnego.
Dla jakich powierzchni i nachyleń to rozwiązanie?
Na rynku dostępne są konstrukcje dla małych ogrodów i dużych terenów sięgających kilku tysięcy metrów kwadratowych. W ofercie znajdują się urządzenia deklarujące obsługę obszarów do około 3000 m², a także mniejsze warianty przeznaczone do około 1500 m².
W specyfikacjach można spotkać dopuszczalne nachylenia pracy sięgające nawet 70 procent, zależnie od warunków i interpretacji producenta. Faktyczne możliwości będą wynikać z geometrii działki, nawierzchni oraz jakości trakcji.
Jak planować zakup i na co zwrócić uwagę?
- Rzeczywista powierzchnia trawnika i stopień skomplikowania ogrodu. Modele różnią się maksymalnym obszarem pracy i obsługą wielu stref.
- Maksymalne nachylenie. Parametry nachylenia powinny odpowiadać warunkom na działce.
- Jakość i stabilność sygnału RTK oraz dostęp do korekcji z własnej stacji lub z sieci.
- Odporność na warunki atmosferyczne oraz solidność układu jezdnego w terenie.
- Czas pracy na akumulatorze i czas ładowania, które wpływają na tempo realizacji harmonogramów.
- Skuteczność systemów wizyjnych i czujników oraz ich ograniczenia w słabym oświetleniu.
- Jakość aplikacji, łatwość mapowania, zarządzanie strefami i obszarami zakazanymi.
- Dostępność serwisu i części, które decydują o kosztach i czasie utrzymania.
Dlaczego robot bez przewodu to krok w stronę nowoczesnego ogrodu?
Obecny kierunek rozwoju to przejście od klasycznych instalacji przewodowych do systemów z nawigacją satelitarną, widzeniem komputerowym i mapowaniem AI. Dzięki temu użytkownik dostaje bardziej precyzyjne prowadzenie, elastyczne strefy i prostszą konfigurację bez kabli w ziemi.
Planowe przejazdy w równoległych pasach poprawiają efektywność, a cyfrowa mapa ogranicza ryzyko pominięć. Całość uzupełnia harmonogramowa praca z automatycznym powrotem do bazy i wznawianiem zadań, co wpisuje się w codzienny, regularny rytm pielęgnacji trawnika.
Połączenie RTK, kamer i czujników zwiększa niezawodność w realnych warunkach ogrodu, także w pobliżu drzew lub budynków. To praktyczny sposób na utrzymanie estetycznego, równomiernie skoszonego trawnika bez konieczności instalowania i serwisowania przewodu ograniczającego.
Ogród z Serca to nowy portal tworzony przez pasjonatów ogrodnictwa dla wszystkich miłośników zieleni. Skupiamy się na rzetelnych poradach, praktycznych przewodnikach i inspiracjach, które pomagają rozwijać piękne, zdrowe ogrody. Dbamy o jasność i transparentność naszych treści, tworząc przyjazną przestrzeń do odkrywania tajników pielęgnacji roślin – niezależnie od pory roku czy poziomu zaawansowania.